
人形机器人导航的真实门槛:非结构化环境
人形机器人的导航与工厂里AMR的导航是两种不同量级的任务。AMR面对的是结构化或半结构化环境,地面平整、光照可控、障碍物运动模式相对固定。人形机器人则需要在三维空间中同时完成地形分类、动态平衡维持、障碍物规避和路径重规划,且必须在一个严格的分层时间预算内完成:运动控制器以1kHz运行,平衡恢复需在300毫秒内启动,跌倒检测需在50毫秒内触发。任何一层时间预算被突破,机器人就可能失去稳定。
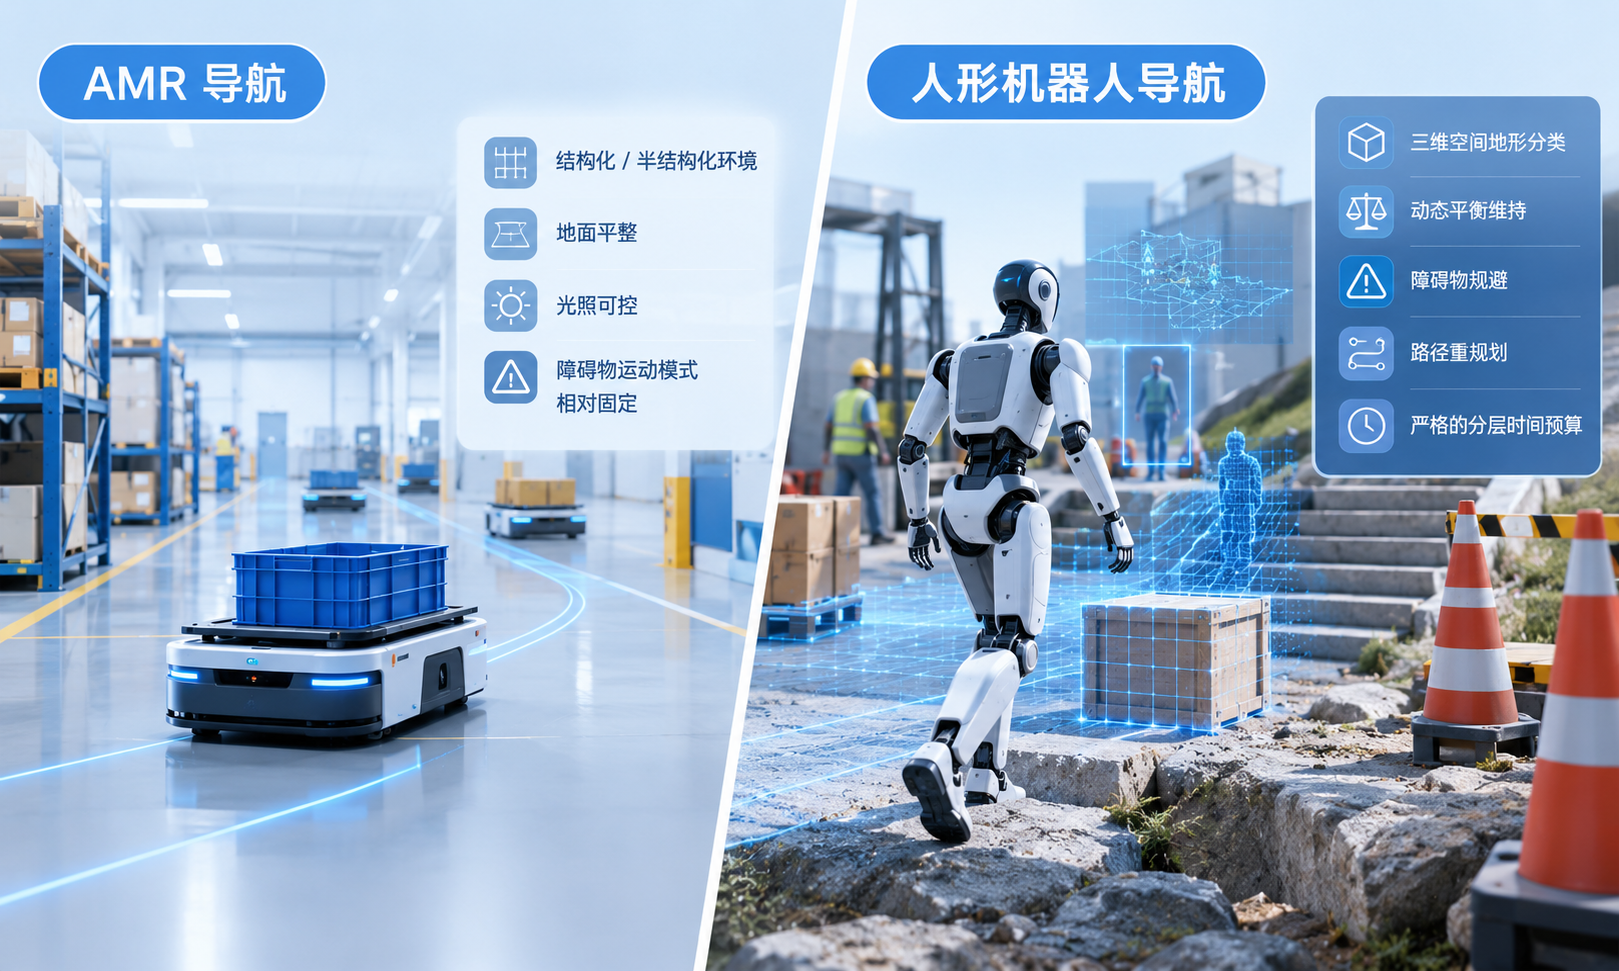
这意味着嵌入式工控主板面临的不是“算力够不够”的单一问题,而是不同类型计算任务在时间尺度上高度分化、却又必须共存于同一平台的结构性矛盾。
瓶颈一:感知带宽与SLAM延迟的叠加
非结构化环境中的自主导航首先依赖感知。人形机器人通常需要接入双目相机、深度相机或多目环视相机,获取三维环境信息。双目深度估计在848×480分辨率下,在ARMCortex-A72核心上无GPU加速时约需18毫秒,提升到1280×720后增至约35毫秒;ORB-SLAM3的单帧处理时间约14毫秒。这些延迟在桌面调试中尚可接受,但一旦叠加到1kHz的运动控制周期上,感知链路的累积延迟就会挤压控制回路的余量。
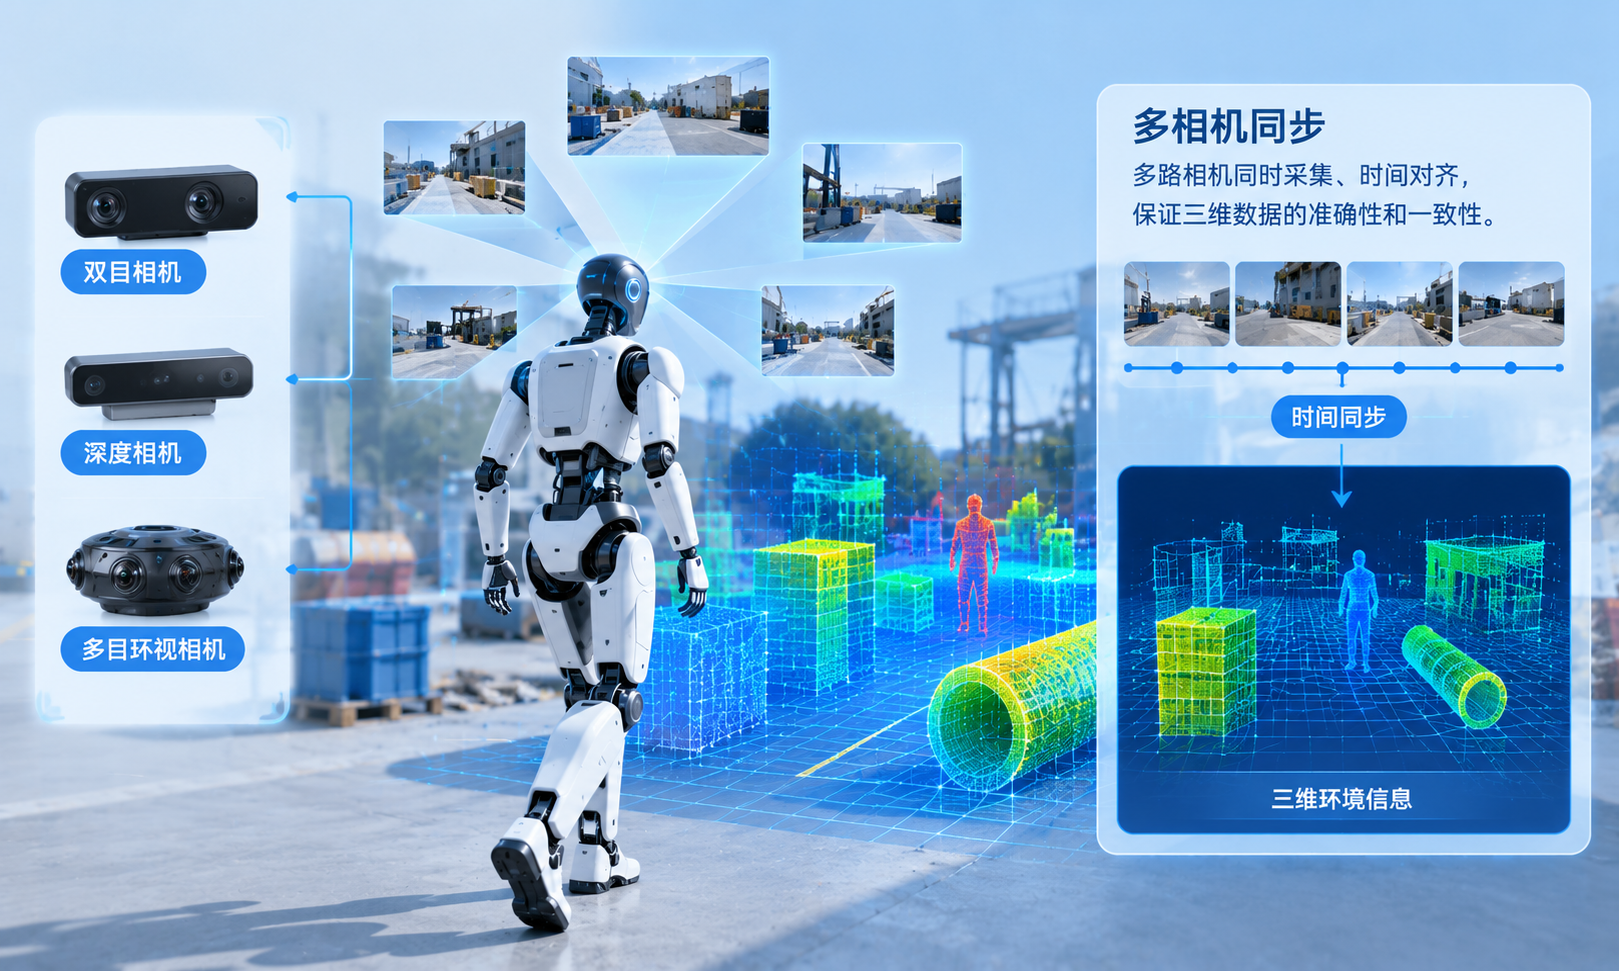
更关键的是多相机同步。双目深度依赖左右图像的严格时间对齐,视觉-惯性融合依赖图像与IMU数据的时间戳一致。如果多路相机接入时发生带宽争抢或同步偏差,深度计算的精度会直接下降。
瓶颈二:实时控制与AI推理的资源争抢
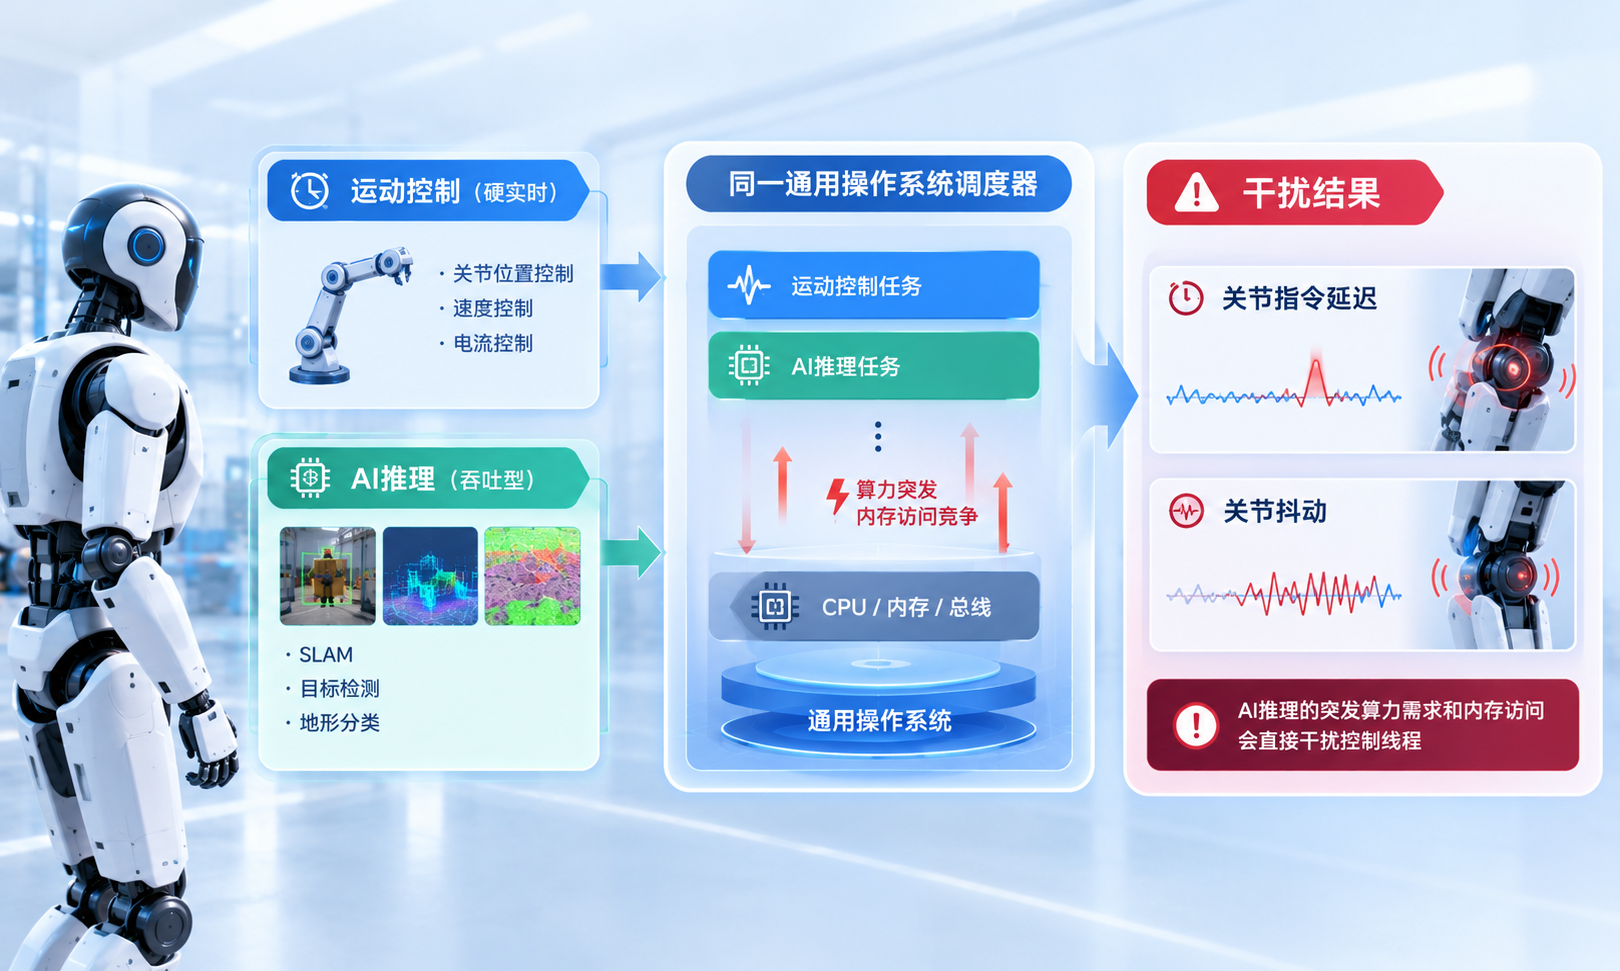
运动控制是硬实时任务。人形机器人全身控制需要在500Hz至1kHz的频率下求解二次规划问题,关节电流环和力矩闭环的频率更高。这类任务对延迟的确定性要求极高:周期抖动从微秒级劣化到毫秒级,就可能导致力矩输出失稳、步态发散。
而SLAM、目标检测、地形分类属于吞吐型任务,追求的是单位时间内处理更多帧、更大分辨率。两者如果运行在同一个通用操作系统调度器下,AI推理的突发算力需求和内存访问会直接干扰控制线程,表现为关节指令延迟或抖动。
瓶颈三:导航链路的端到端时间对齐
人形机器人导航的第三个瓶颈不在单个环节的算力,而在数据从感知到执行的端到端时间对齐。
学术研究将人形机器人的感知栈划分为三个时间层级:1毫秒以内的本体感知(IMU、关节编码器、力/力矩),10至50毫秒的障碍物距离和跌倒线索,50至500毫秒的目标检测、SLAM地图更新和落脚点规划。
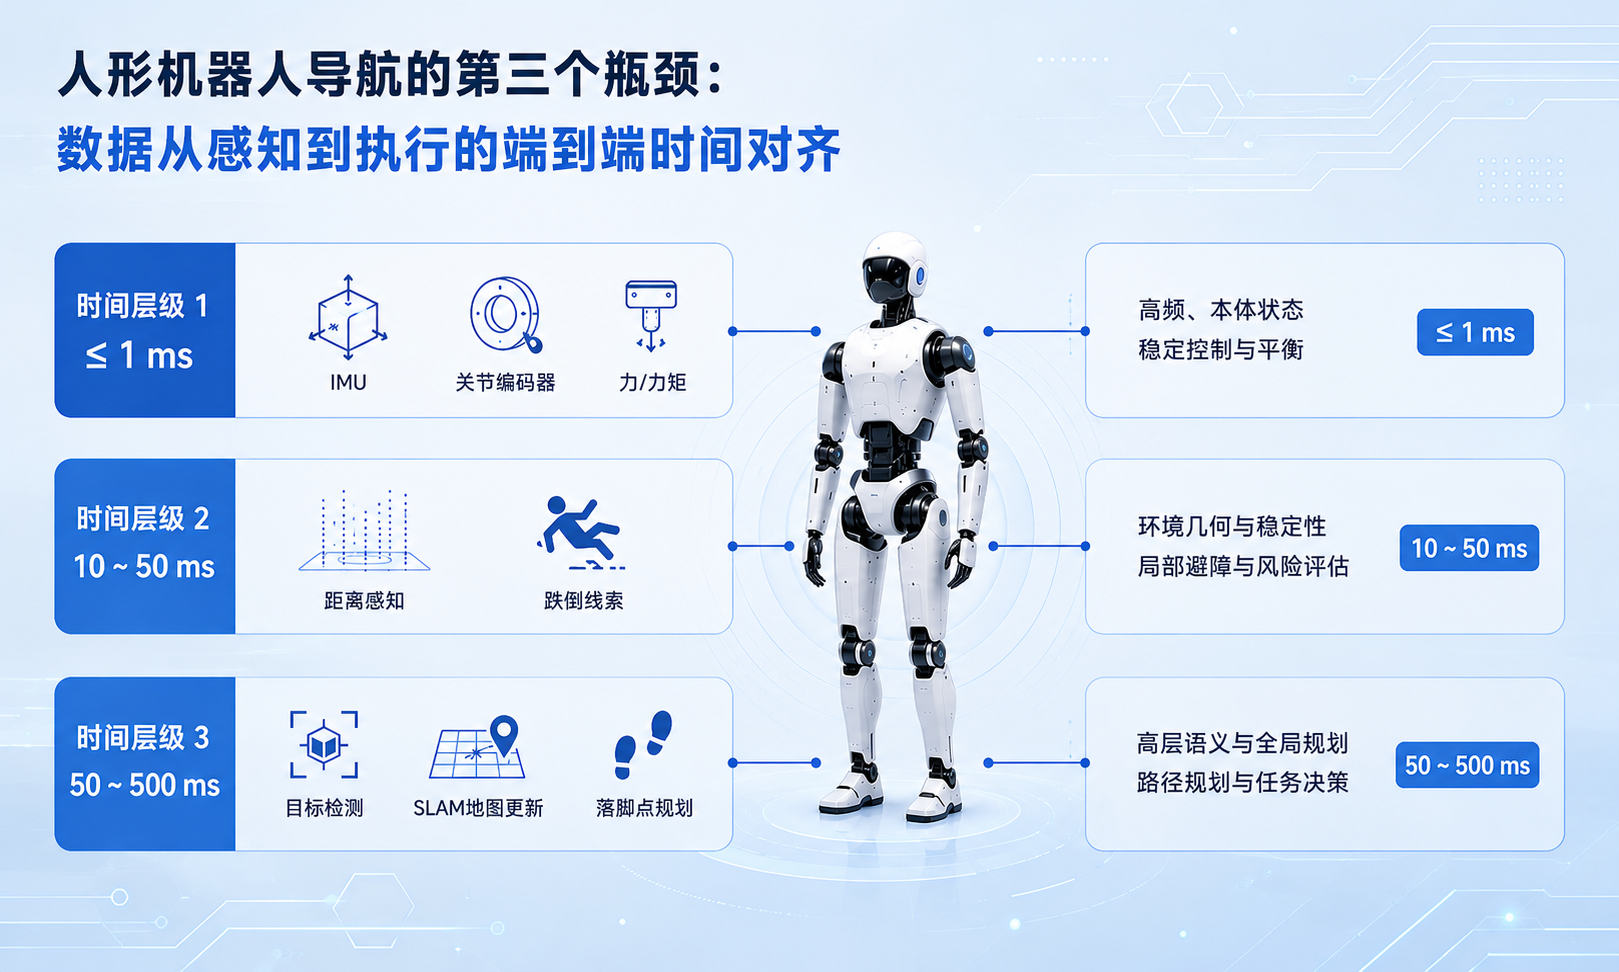
每一层的数据来源不同、更新频率不同、对延迟的敏感度也不同。如果不同层级的数据在时间戳上错位,融合算法就会将不同时刻的状态错误关联,导致定位漂移或避障误判,这对主控的接口时序管理提出了较高要求。
瑞迅科技RK3588方案:异构隔离与分级算力的结合
针对上述瓶颈,瑞迅科技基于RK3588平台的多核异构方案从三个层面回应人形机器人非结构化导航的需求。
第一 AMP异构隔离保障控制确定性。RK3588的八核CPU(四核Cortex-A76+四核Cortex-A55)可划分为实时域与非实时域。实时域运行运动控制与传感器同步任务,不受Linux调度干扰;非实时域运行视觉SLAM、端侧AI推理和路径规划。6TOPSNPU算力承担YOLO系列目标检测、深度估计后处理和地形分类模型的加速,CPU大核负责SLAM后端优化和轨迹规划。两者与实时控制域物理隔离,避免推理负载污染控制回路。
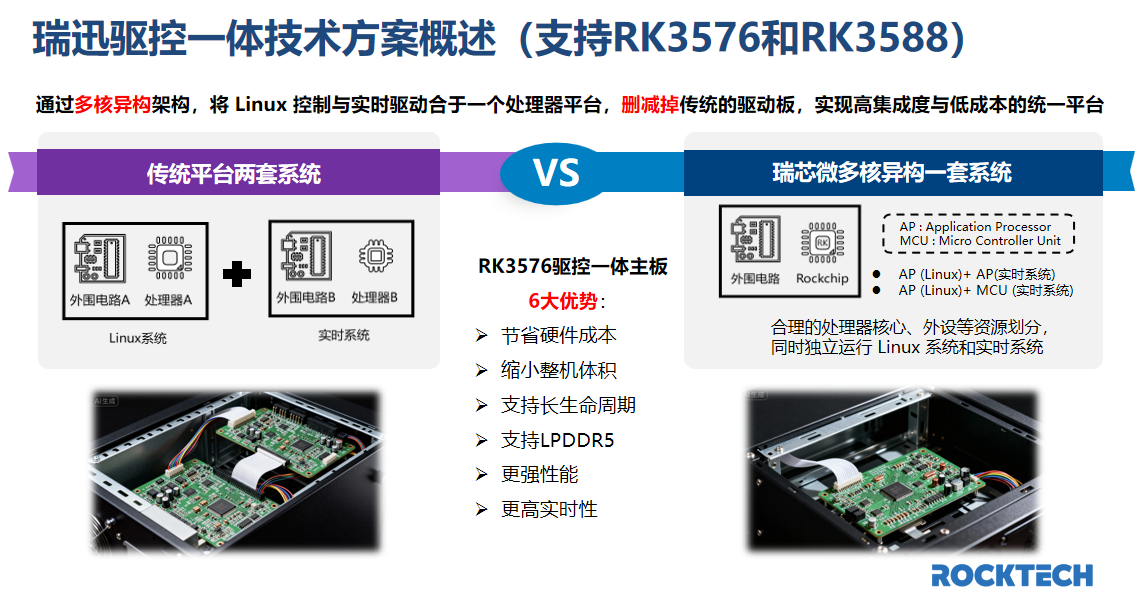
第二 多相机接口与同步机制支撑感知前端。RK3588原生6路MIPICSI-2接口可同时接入双目相机、前向避障相机和环视相机,硬件同步精度优于100微秒。对于需要更高带宽或更长传输距离的场景,可通过GMSL接口扩展,保持多路高清视频的同步输入。
第三 分级方案匹配不同复杂度的人形机器人形态。RK3568平台(1TOPSNPU)适用于基础导航与轻量级视觉任务,功耗控制在3.5W以内,适合对续航和散热敏感的中小型人形平台;RK3576平台(6TOPSNPU)在算力与功耗之间取得平衡,可承载中等复杂度的视觉SLAM与避障模型,实测EtherCAT通信抖动可低至2.113微秒,适合需要多传感器融合但算力预算有限的人形机器人;RK3588平台(6TOPSNPU+AMP异构)面向非结构化环境中的高负载导航场景,可同时运行SLAM、多目标检测和全身运动规划;配合RK182X端侧AI协处理器,整机算力可进一步扩展,支撑端侧大模型推理与复杂地形决策。
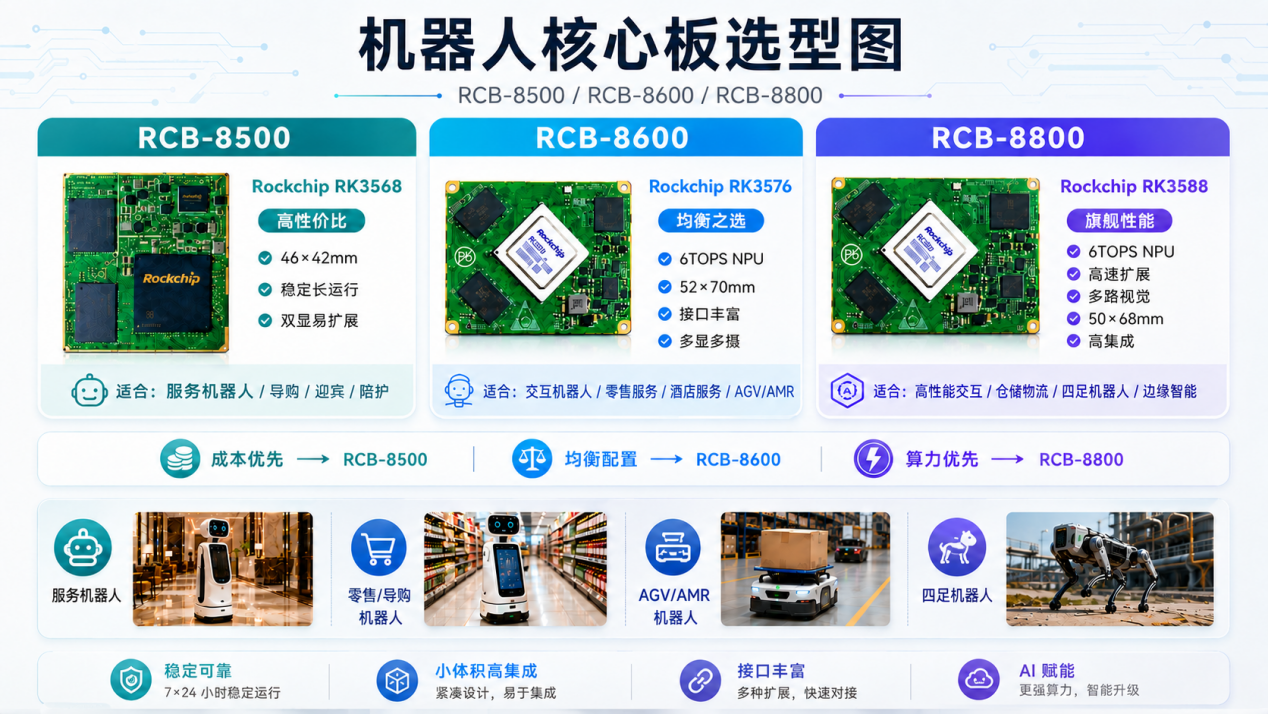
瑞迅科技全系平台支持PREEMPT-RT实时内核与EtherCAT协议,为运动控制通信提供确定性保障,并根据具体传感器配置和执行器类型提供底板接口定制支持。
结语
人形机器人在非结构化环境中自主导航的算力瓶颈,不在于单一指标的不足,而在于硬实时控制、吞吐型感知推理和多层级时间对齐三类需求在同一平台上的共存与隔离。AMP异构架构的价值正在于将“必须确定”的任务和“可以吞吐”的任务在物理核心上分开,使1kHz的控制回路不被百毫秒级的AI推理所干扰。
瑞迅科技以RK3568、RK3576、RK3588三大平台构建的分级方案,从算力匹配、异构隔离和多接口同步三个维度,为人形机器人从结构化环境走向非结构化环境提供了可落地的嵌入式工控主板硬件底座。