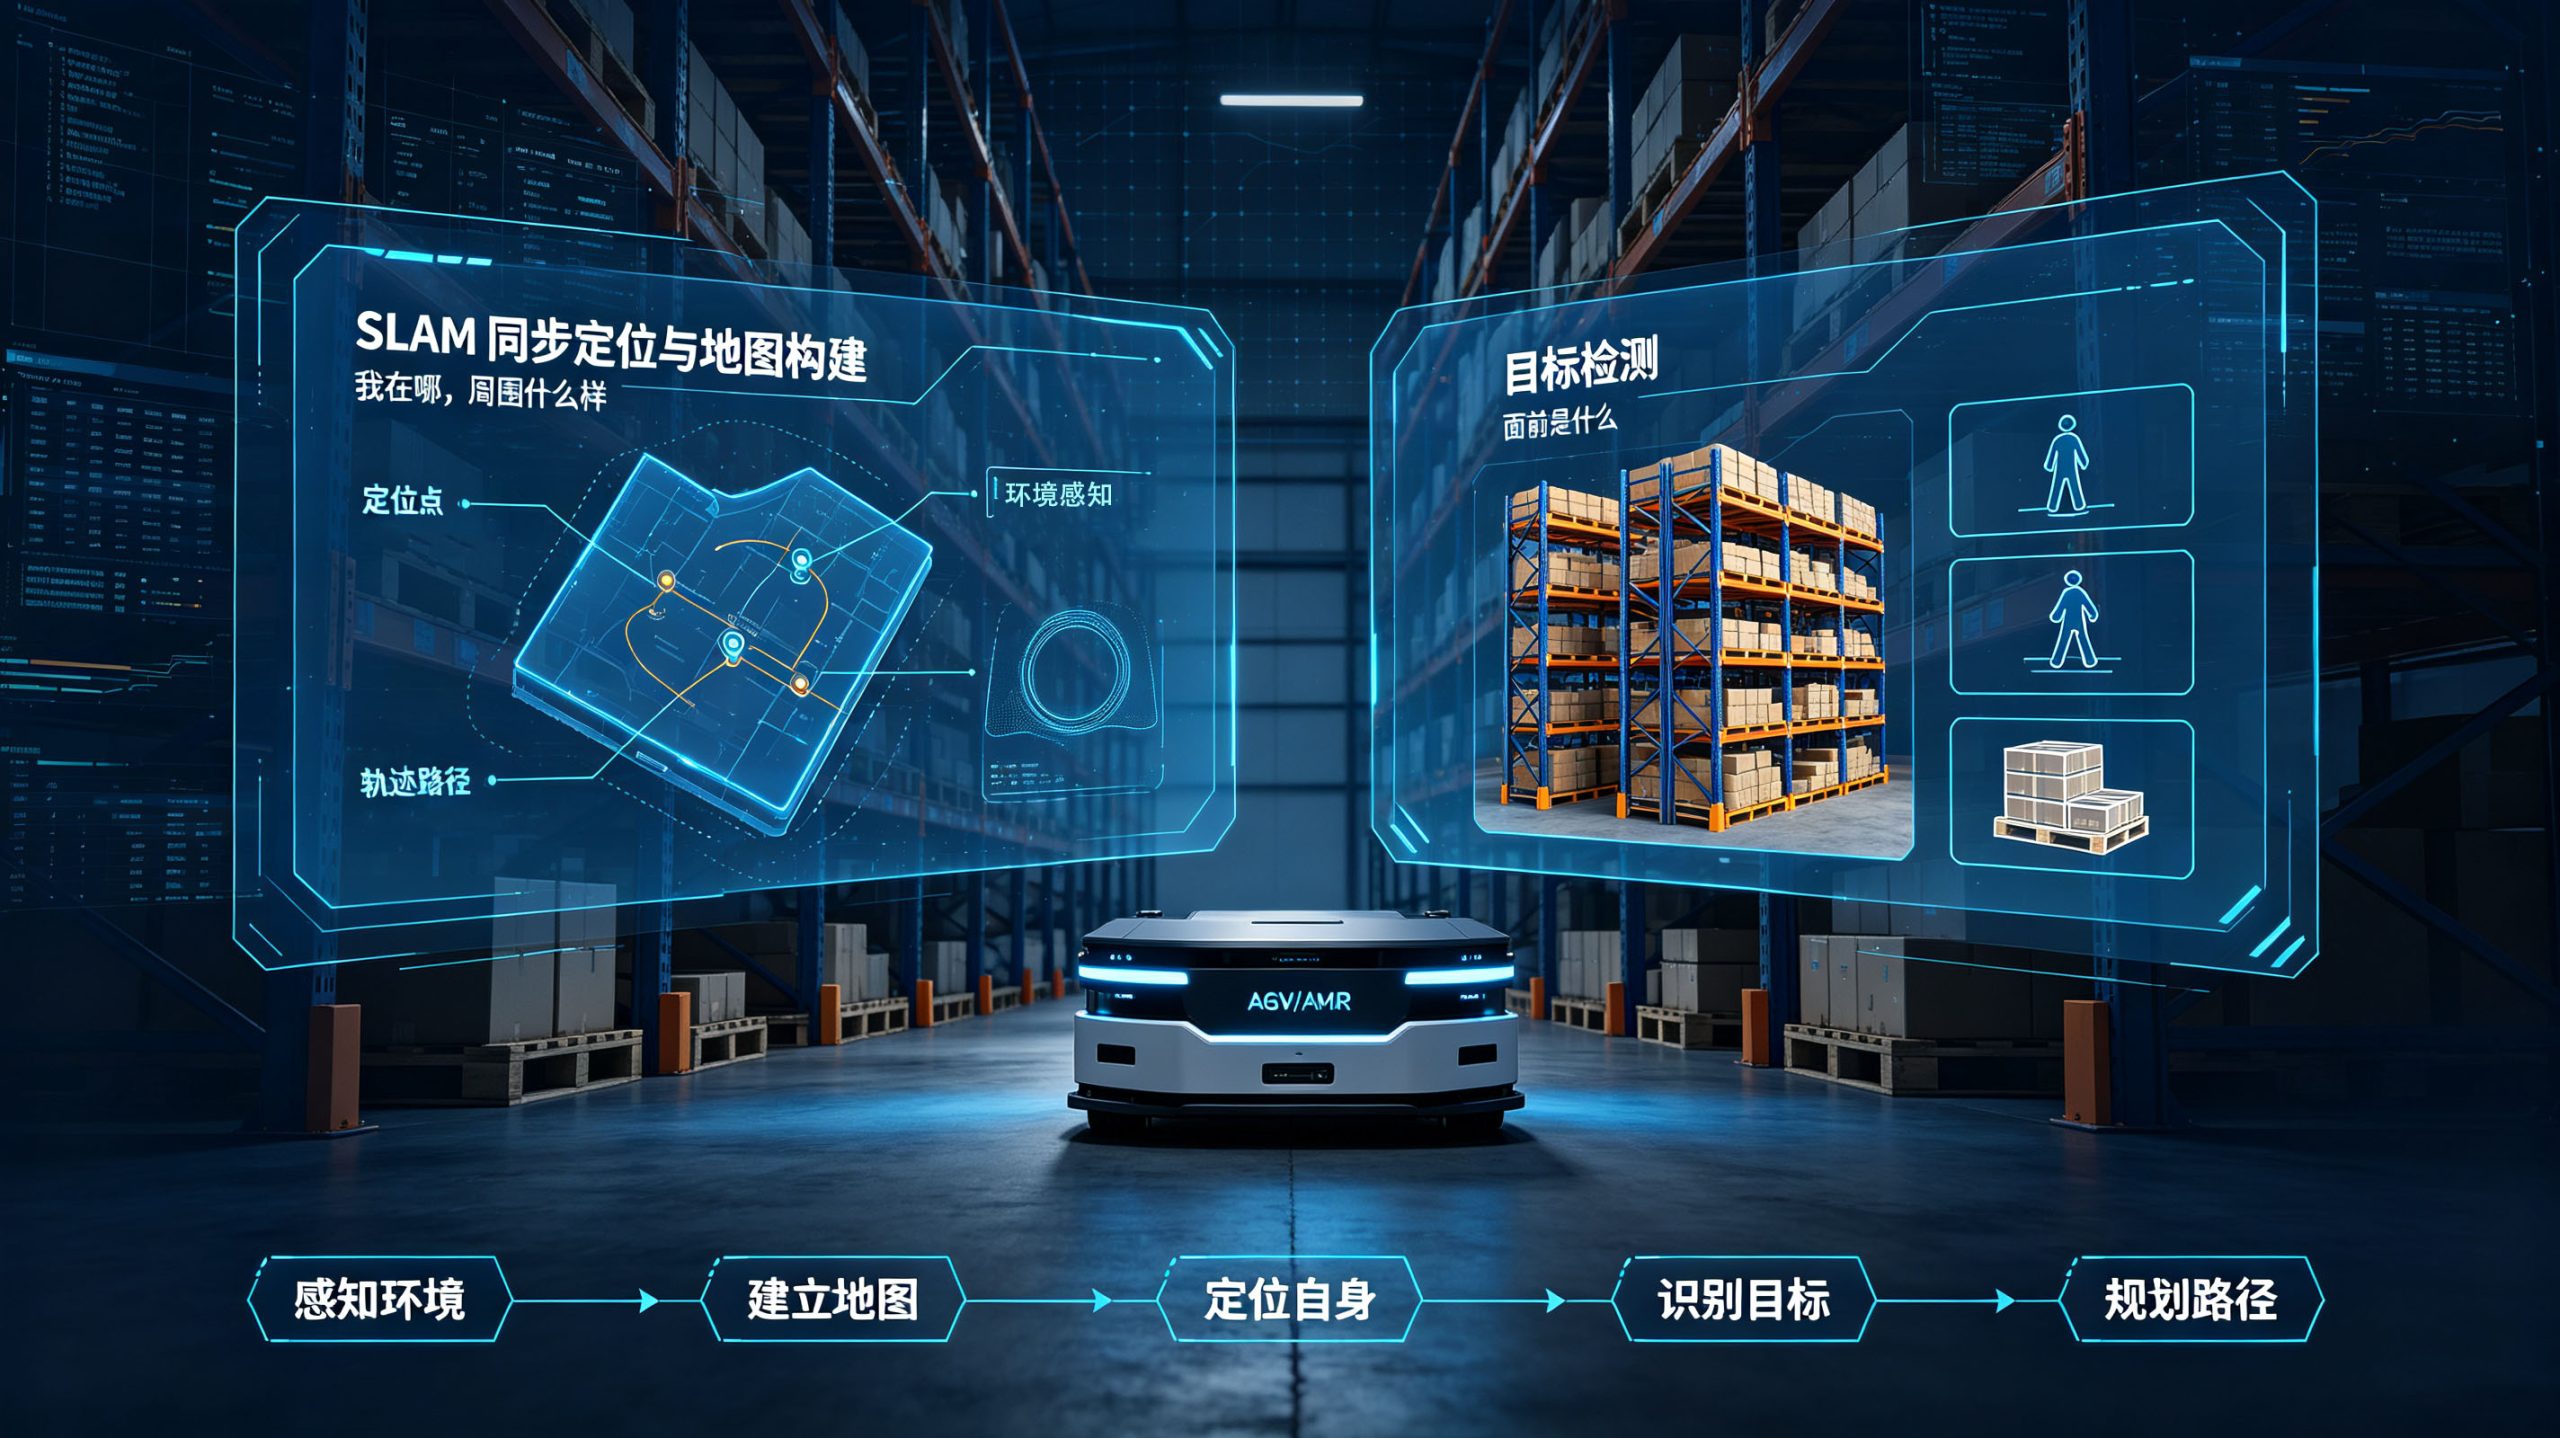
AGV机器人在仓库里穿梭,需要实时构建环境地图、定位自身位置、识别货架和行人、规划最优路径——这些任务同时运行在主控板上。如果算力不足,轻则定位漂移、路径规划延迟,重则避障失效、发生碰撞。
SLAM(同步定位与地图构建)和目标检测是机器人感知环境的两项核心任务。前者解决“我在哪、周围什么样”,后者回答“面前是什么”。两项任务对主控的算力需求截然不同,但同时都要求实时性。
机器人主控跑SLAM和目标检测,最低需要多少算力? 本文从实际场景出发,梳理算力需求的分层逻辑与选型思路。
一、SLAM与目标检测算力消耗有多大?从1TOPS到20TOPS分层解析
1. 轻量化SLAM:1TOPS NPU足够入门
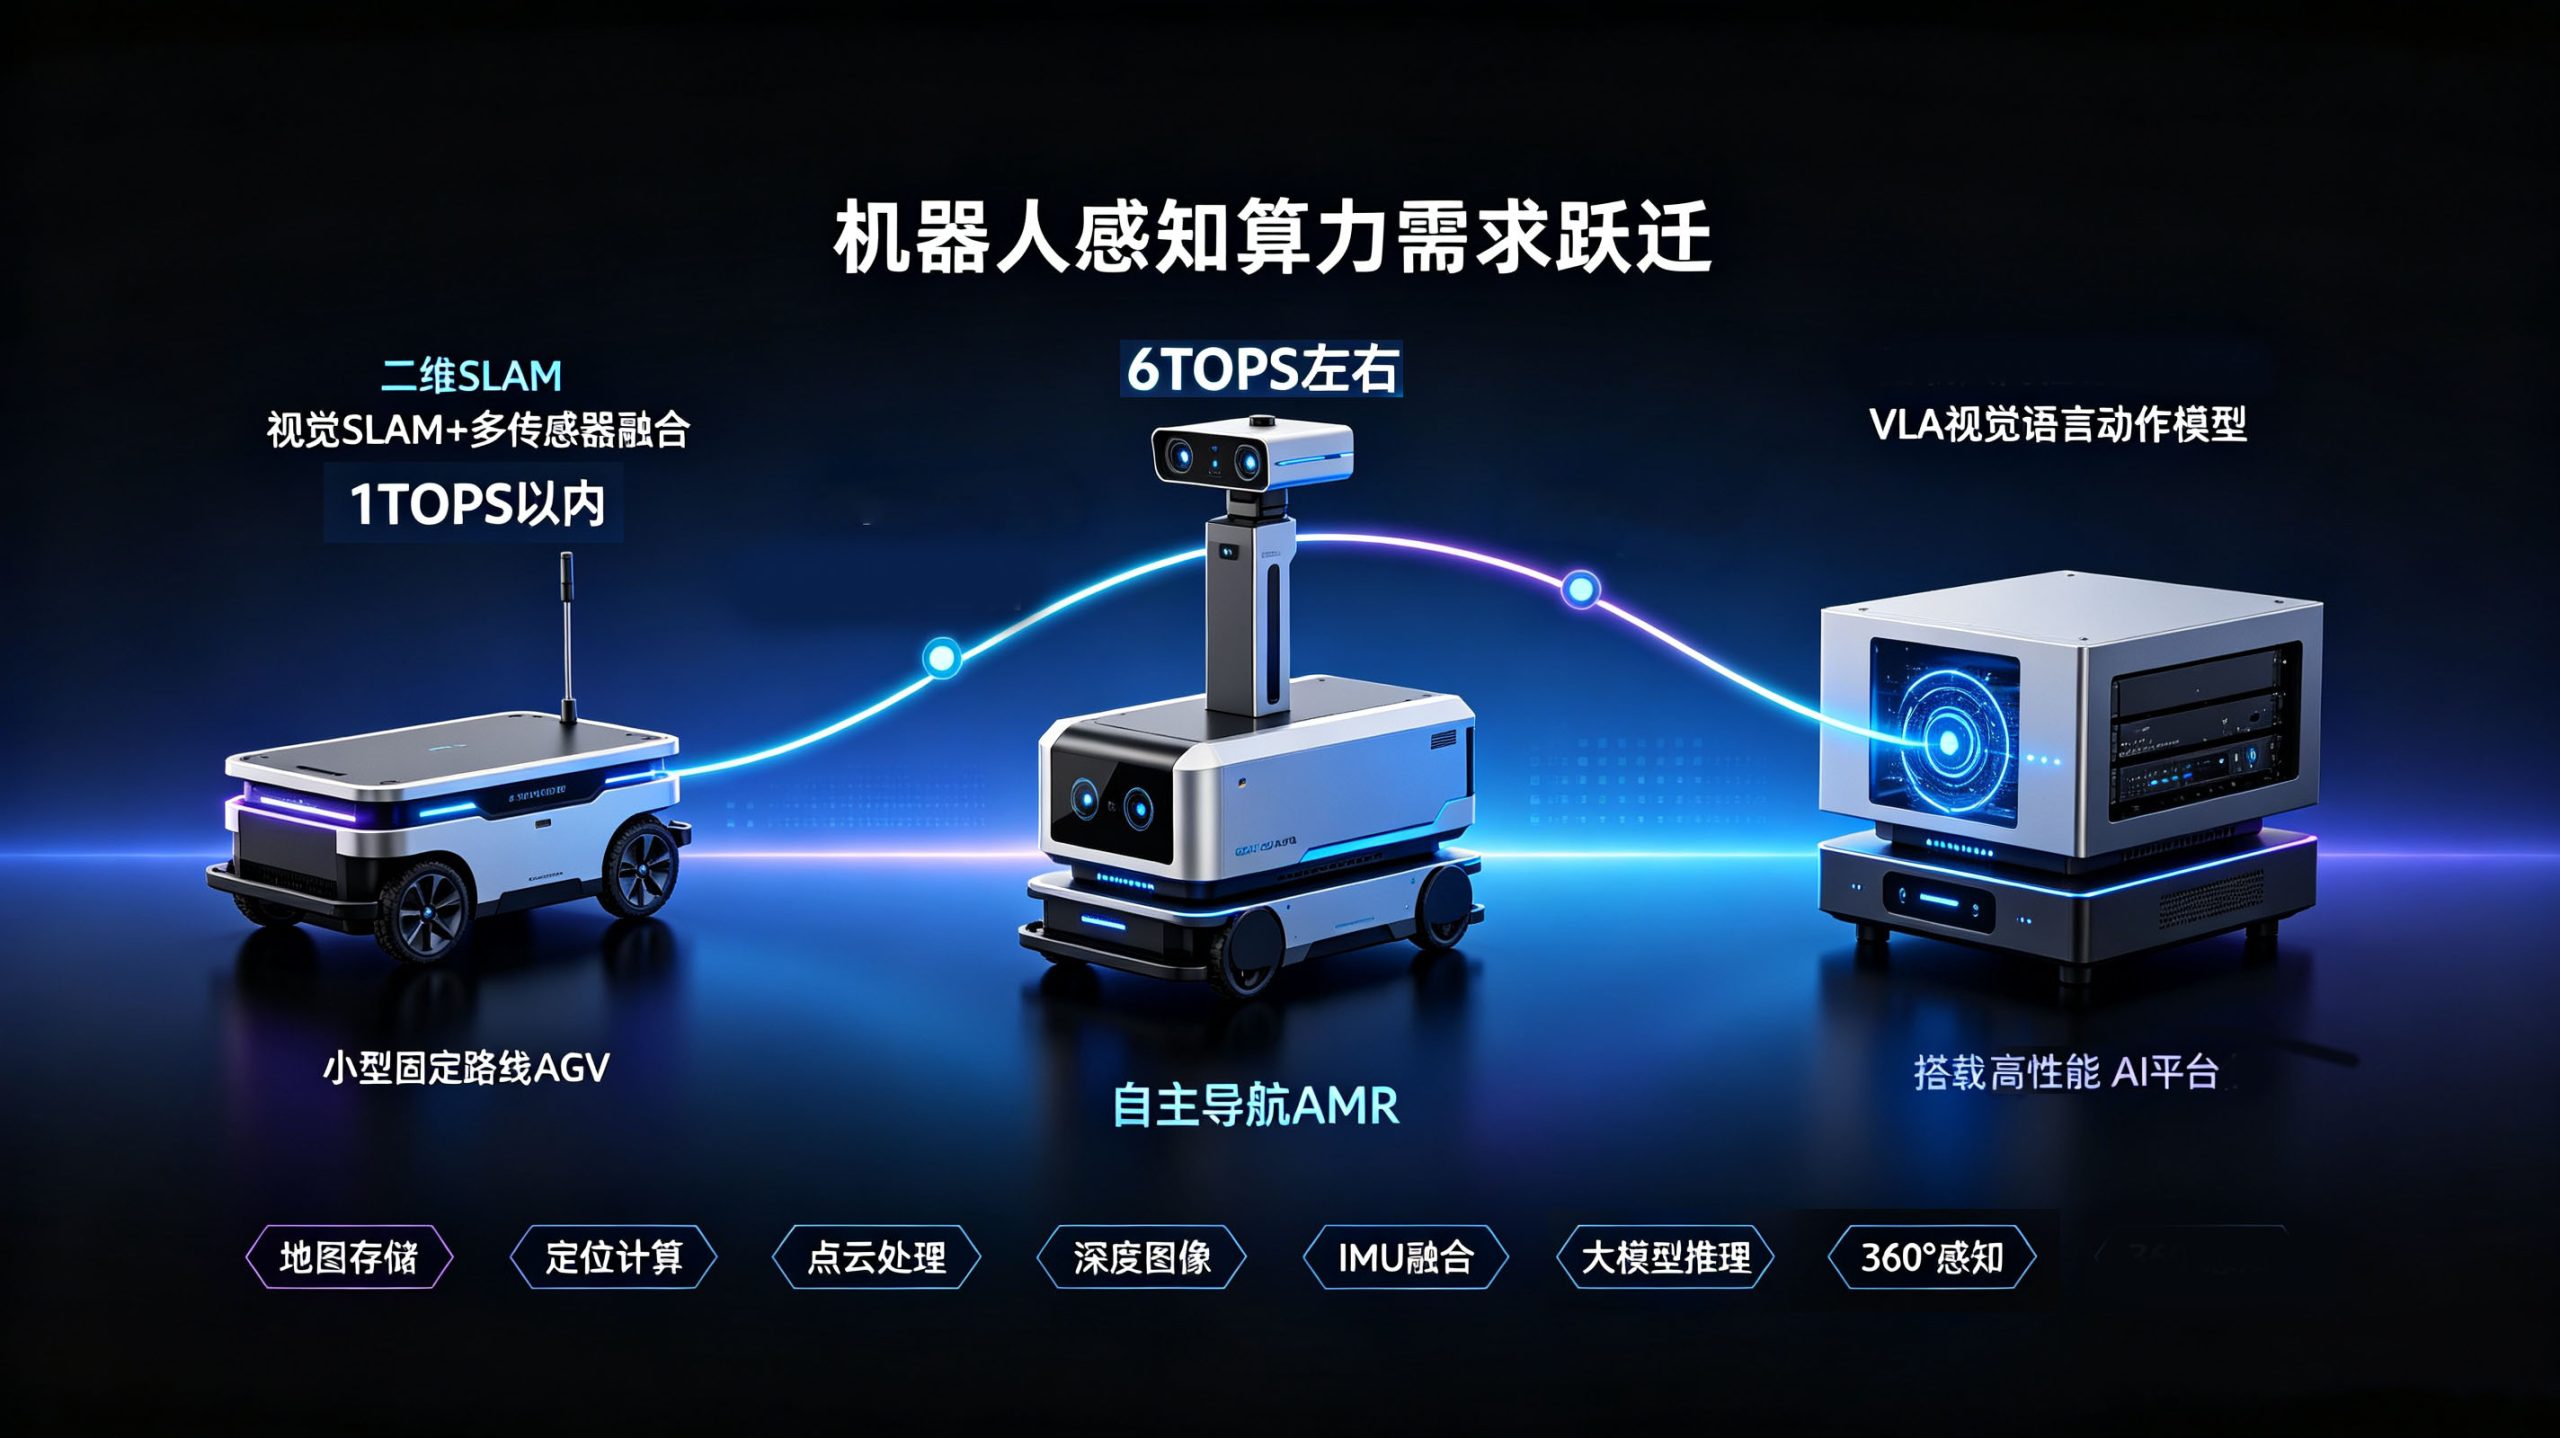
固定路线、二维码/磁条导航的简单AGV,通常运行二维SLAM算法,只需基础的地图存储和定位计算。这类任务对算力要求不高,1TOPS以内NPU或CPU即可满足,主要依赖运动控制与传感器数据融合的实时性保障。
行业研究显示,将轻量级目标检测网络YOLOv7-tiny与ORB-SLAM3融合,在Jetson Nano平台上即可实现实时运行,帧率保持在20FPS以上,绝对轨迹精度提升超90%。这说明入门级算力平台就能完成基础SLAM任务。
2. 视觉SLAM与多传感器融合:6TOPS是分水岭
当机器人升级到视觉SLAM自主导航,需要同时处理激光雷达点云、深度图像、IMU数据时,算力需求陡增。典型的视觉SLAM+多源传感器融合方案,NPU算力推荐在6TOPS左右,否则容易出现定位漂移、路径规划延迟。
以目标检测与SLAM融合的轻量化方案为例,用YOLOv5-tiny替代传统语义分割后,计算量从200-400GFLOPS降至4.5GFLOPS,物体检测线程仅消耗8ms,推理延迟大幅压缩。
3. 大模型时代:VLA推理
随着VLA(视觉-语言-动作)模型在机器人中部署,算力要求已跃升到新量级。部分方案采用高性能AI平台来承载大模型推理与360°全域感知。如果需要在端侧部署7B级别大模型,还需通过协处理器扩展算力。
| 场景类型 | SLAM复杂度 | 目标检测需求 | 推荐NPU算力 |
| 磁条/二维码AGV | 轻量级2D SLAM | 基础障碍物识别 | 1TOPS以内 |
| 激光SLAM AMR | 2D SLAM+多传感器 | YOLO轻量级 | 1-6TOPS |
| 视觉SLAM机器人 | 3D视觉SLAM+融合 | 多目标实时检测 | 6TOPS |
| 具身智能/大模型 | VLA端侧部署 | 多模态理解 | 20+TOPS |
二、机器人主控算力选型两大误区
误区一:算力越强越保险
70%的标准化仓储AGV仅需1TOPS级别算力即可全覆盖。盲目选用高端方案会抬高整机售价、增加功耗,可能丢失中端市场需求。
误区二:只看TOPS,不看接口
算力再强,主控板的接口不够,激光雷达、深度相机、电机驱动器无法同时接入,机器人就“连不通”。工业总线接口(CAN、RS485、EtherCAT)和摄像头接口(MIPI CSI、USB3.0)的数量和协议支持,与算力同样关键。
三、瑞迅科技三大平台如何匹配不同算力需求?
瑞迅科技深耕ARM嵌入式工控领域,围绕瑞芯微RK3568、RK3576、RK3588三大平台,推出系列嵌入式工控主板和机器人主控板,覆盖从基础AGV到高端AMR的差异化算力需求。
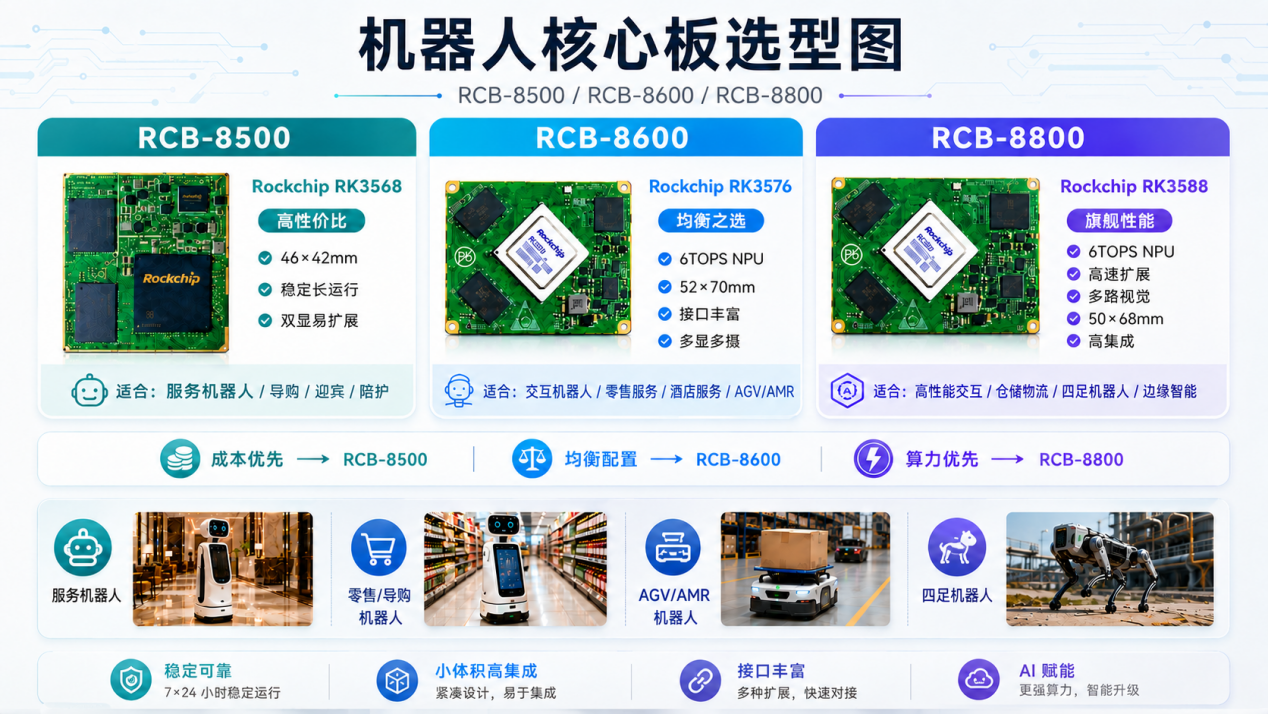
瑞迅科技RK3568平台:轻量级AGV的性价比之选
四核Cortex-A55架构,集成1TOPS NPU,功耗控制优秀。适配磁条导航、二维码导航、轻量级激光导航AGV,可稳定运行基础运动控制和轻量级AI障碍物识别。适合载荷较小、算力需求适中的搬运AGV、巡检陪护机器人等场景。
瑞迅科技RK3576平台:中端AMR的均衡之选
搭载六核CPU架构,集成6TOPS NPU算力,支持4K视频编解码与多路摄像头接入,适合需要同时处理多路传感器数据的中端AMR和轻量级巡检设备,能够支撑中等复杂度的SLAM建图与避障算法。相比RK3568,在算力和视频处理能力上显著提升。
瑞迅科技RK3588平台:高端AMR与具身智能首选
八核异构架构,内置6TOPS NPU算力,支持多路4K相机同步采集,可流畅运行3D视觉SLAM、多传感器融合建图、动态障碍物识别、多机集群调度等复杂任务。在需边缘计算和端侧AI的场景中,RK3588也能为模型推理提供充足算力支持。
机器人主控跑SLAM和目标检测需要多少算力,答案取决于机器人在哪里跑、干什么活。磁条AGV用1TOPS就够了,视觉SLAM AMR则需要6TOPS,具身智能机器人则需要异构算力组合。
瑞迅科技以RK3568、RK3576、RK3588三大平台,从1TOPS到20TOPS梯度布局,为工业机器人、AMR/AGV移动机器人、协作机器人提供“算力不浪费、接口配得齐”的嵌入式工控主板方案。