一、为什么单颗 SoC,依然需要硬件 PWM 同步?
很多开发者存在认知误区:相机全部接入同一个 RK3576,硬件资源共享,天然就该同步,事实并非如此。
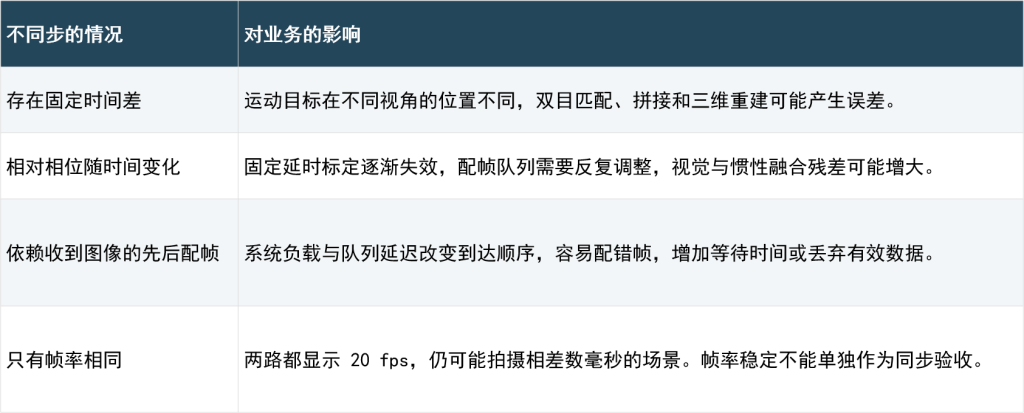
相机自由运行模式下会出现三类典型问题:
1. 固定时间偏差:各路相机拍照时刻存在固定差值,运动物体在不同视角成像位置错位,三维重建、图像拼接引入固有误差。
2. 相位随时间漂移:各个 Sensor 独立时钟存在频差,时间偏差会越跑越大,前期做好的标定慢慢失效,融合算法残差持续变大。
3. 依靠图像到达时间做配帧:系统负载、队列延迟会改变图像传到 CPU 的先后顺序,极易出现错配帧,要么丢弃有效数据,要么增加系统等待开销。
简单说:帧率相等 ≠ 采样时刻同步。两台相机都跑 20fps,也完全有可能相差数毫秒去拍摄现实场景。
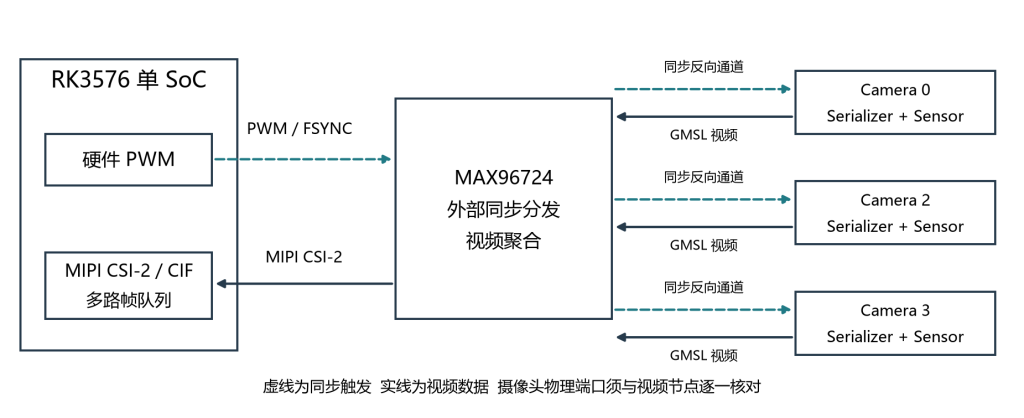
想要真正约束所有相机在接近同一时刻完成曝光采样,就需要一套统一的硬件触发信号。本方案利用 RK3576 内部硬件 PWM 输出同步脉冲,经过 MAX96724 解串器分发到每一路 GMSL 相机的串行器,给到 Sensor 的同步引脚 FSIN,用硬件脉冲统一约束每一个相机的帧起始时刻。把触发节拍交给硬件,脱离软件线程调度带来的不确定性。
对比传统多 SoC 分布式同步方案,多板方案需要 PTP 网络时间同步、多套 PWM 触发源做相位对齐,还要处理跨板数据流传输、状态管理,系统链路复杂,故障点多。而单 SoC 架构下,全部相机汇聚到一颗 RK3576,只需要一套 PWM 脉冲分发全部相机,整机时钟域统一,省去跨板同步的复杂工作,系统架构大幅简化。当然,简化架构不等于问题自动消失,边沿校验、曝光匹配、帧时间戳校验这些工作依旧不能省略。
硬件链路:RK3576 硬件 PWM→MAX96724 解串器→3 路 GMSL 相机,图像经 MIPI CSI 2 传入主控。 测试条件:1280×720、NV12、20fps,采集 1000 帧,时长近 50 秒;剔除前 10 帧不稳定帧,取 990 组稳态数据统计。
结果:帧序号连续无丢帧、无重复,时间戳无回退;两路相机最大时间戳绝对差33μs,P99 偏差控制在 31μs 以内,帧率稳定,漂移极低,可满足机器人、多目重建、工业数采多数业务。
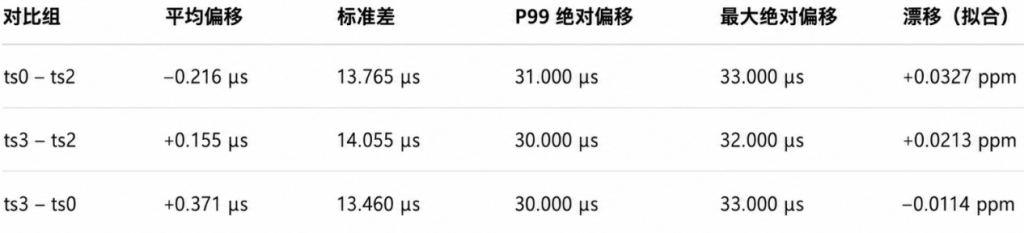
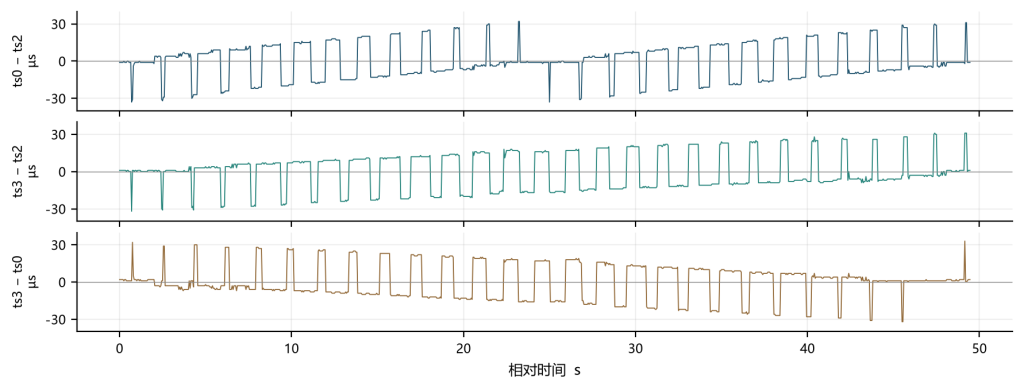
备注:该数据为驱动输出帧时间戳统计,不等同像素级同时曝光;信号电气特性、Sensor 真实曝光、满负载长期稳定性还需专项验收。样机理想环境结果,不等于可直接产品落地。
二、GMSL 相机同步落地核心踩坑点:
产品化 & 测试要求 增加 PWM 占用检测、异常自愈;进程 PID 监控,留存完整日志;帧配对叠加连续性校验,不只依赖帧号
三、瑞迅科技能给客户带来什么实际业务价值?
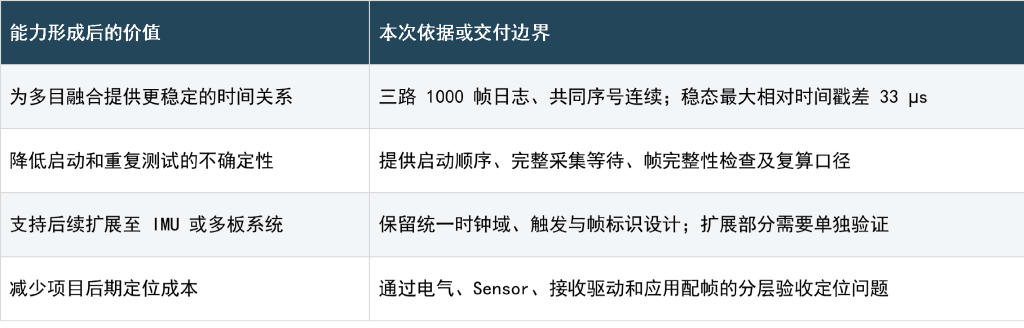
1. 降低多目算法开发成本
硬件层面把多相机采样时刻对齐,减少算法团队花大量时间做时间偏差补偿、帧纠错工作。不用在算法侧去弥补底层硬件带来的时间不一致问题,把研发精力聚焦在业务算法本身。
2. 简化系统架构,减少故障点
对比多 SoC+PTP 组网方案,单 SoC + 统一 PWM 分发,省去多板时钟同步、网络同步等复杂环节,系统架构更简洁,降低整机 BOM 与调试难度。
3. 可复现、可落地的验证标准
很多供应商只会口头宣传 “支持同步”,没有实测数据。瑞迅这套方案会输出完整测试基线:硬件配置、PWM 参数、原始时间戳日志、统计数据,客户可以自行复现 P99 偏差、最大时间差,把模糊的 “同步好” 变成可量化验收指标。
4. 方便后续业务扩展
这套框架保留时钟域、帧序号、时间戳设计,后续可以对接 IMU 传感器,也可以扩展至多板组网方案,只需要额外做对应专项验证,不用推翻整套采集架构。
多路相机同步,从来不是一个简单 “打开开关” 的功能,而是一套从 PWM 脉冲、SerDes 链路、Sensor 触发、驱动时间戳,到上层帧配对的完整链路。很多项目多目效果差,根源不在算法,而在底层采样时刻没有对齐。
瑞迅科技 RK3576 单 SoC 多路 GMSL 同步数采方案,已经完成三路 720P@20Hz 的样机验证,帧时间戳最大偏差 33μs。我们可以基于客户实际 Sensor 型号、硬件板卡,完成整套链路适配调试,把硬件同步真正落地到你的机器人、工业视觉项目。