跳到内容
产品
工控机
工控一体机
嵌入式主板
嵌入式核心板
AI边缘计算硬件
方案
工业自动化解决方案
机器人解决方案
商用设备解决方案
智慧零售解决方案
智慧医疗解决方案
智能柜体AIoT解决方案
服务与技术
技术博客
FAQ
ODM定制
样品申请
新闻
公司新闻
行业资讯
关于
公司简介
品牌愿景
核心优势
品质保障
联系我们
产品
工控机
工控一体机
嵌入式主板
嵌入式核心板
AI边缘计算硬件
方案
工业自动化解决方案
机器人解决方案
商用设备解决方案
智慧零售解决方案
智慧医疗解决方案
智能柜体AIoT解决方案
服务与技术
技术博客
FAQ
ODM定制
样品申请
新闻
公司新闻
行业资讯
关于
公司简介
品牌愿景
核心优势
品质保障
联系我们
EN
EN
样品申请
技术博客
技术博客
FAQ
ODM定制
样品申请
技术博客
FAQ
ODM定制
样品申请
技术博客
FAQ
ODM定制
样品申请
技术博客
FAQ
ODM定制
样品申请
工业机器人产线质检落地难在哪?瑞迅科技RK3588/3576/3568端侧AI分级方案解析
工业机器人产线质检正在经历从人工目检向AI视觉检测的快速迁移。在汽车零部件、3C电子、动力电池等制造场景中,AI视觉检测系统的缺陷识别准确率已普遍超过95%,部分受控环境下可达98%至100%。
2026-10-28
技术博客
探索阅读
人形机器人自主导航的算力瓶颈在哪?瑞迅科技RK3588多核异构方案详解
人形机器人的导航与工厂里AMR的导航是两种不同量级的任务。AMR面对的是结构化或半结构化环境,地面平整、光照可控、障碍物运动模式相对固定。人形机器人则需要在三维空间中同时完成地形分类、动态平衡维持、障碍物规避和路径重规划,且必须在一个严格的分层时间预算内完成:运动控制器以1kHz运行,平衡恢复需在300毫秒内启动,跌倒检测需在50毫秒内触发。任何一层时间预算被突破,机器人就可能失去稳定。
2026-10-22
技术博客
探索阅读
机器人VLA动作策略大模型如何在端侧部署?瑞迅科技RK3588/3576双芯架构方案打造行业硬件底座
视觉-语言-动作(VLA)模型正在成为机器人智能化的重要技术路线。与传统视觉模型仅输出识别结果不同,VLA模型可以直接将自然语言指令转化为机器人的动作序列——机器人看到画面、理解指令、输出关节动作,形成一个完整的端到端决策闭环。
2026-09-23
技术博客
探索阅读
画面都清楚,机器人为什么还是“看不准”?单SoC多路GMSL相机同步数采:RK3576实测,把多目视觉的时间差压到微秒级
在机器人、工业检测、多目三维重建项目中,多路 GMSL 摄像头已经被大量使用。不少开发者会有这样的困惑:所有相机接在同一颗主控芯片上,设置相同帧率,同时启动采集,为什么多相机图像依旧配不准?很多团队第一反应是去优化算法做帧匹配,反复调试软件配帧逻辑,耗费大量开发工时,最后效果依旧不理想。核心根源在于:主控芯片收到图像数据同步,不等于摄像头传感器拍照曝光时刻同步。
2026-09-19
技术博客
探索阅读
商显终端工控机怎么选不踩雷?瑞迅科技ARM嵌入式触控一体机选型避坑指南
商场里的互动导购屏、医院的自助挂号终端、酒店的自助入住机、写字楼的信息发布屏——商显设备正在从单一的内容展示载体向多功能智能交互终端演进。一台商显终端可能同时承担视频播放、触控交互、网络通信、摄像头采集、扫码识别等多种任务,这对核心控制单元提出了更高要求。
2026-09-18
技术博客
探索阅读
机器人集群调度硬件如何选型?瑞迅科技RK3588/3576/3568分级方案解析
2025年中国AGV和AMR市场出货量首次突破20万台,智能工厂中移动机器人的部署规模从过去的3到5台增长到50到100台甚至更多。当AGV数量突破30台左右,它们便不再是一组独立设备,而是一个需要协同运作的系统——共享地图、协商路径、避免死锁、平衡负载。
2026-09-16
技术博客
探索阅读
端侧部署1B、3B、7B大模型,主板算力和内存怎么选?瑞迅科技RK3588/3576/3568方案选型参考
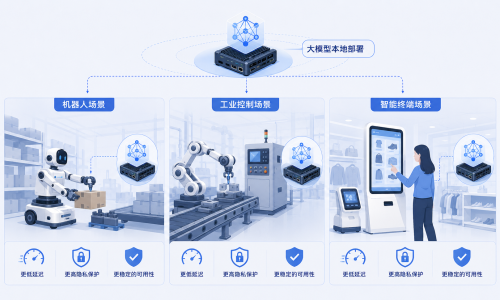
大语言模型和多模态模型的快速发展,正在推动AI推理从云端向端侧迁移。在机器人、工业控制、智能终端等场景中,将大模型部署在本地而非依赖云端API,意味着更低延迟、更高隐私保护和更稳定的可用性。
2026-09-04
技术博客
探索阅读
哪些机器人主板可以本地部署VLM多模态模型?瑞迅科技RK3588/3576核心板方案解析
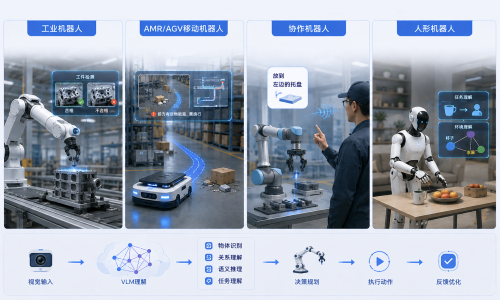
视觉语言模型(VLM,Vision-Language Model)是一种能够同时理解图像和文本的多模态模型。与传统视觉模型只能输出“画面里有什么”不同,VLM可以输出“画面里发生了什么、意味着什么、应该怎么做”——它不仅能识别目标,还能理解场景语义并生成文字描述或决策指令。
2026-09-04
技术博客
探索阅读
机器人厂商必看!RK3568、RK3576、RK3588主控怎么选?瑞迅科技量产方案实测对比
商用服务机器人赛道内卷加剧!酒店配送、商场导引、商用清洁、政务接待机器人纷纷走出实验室,开启规模化落地。但不少机器人厂商踩了致命大坑:外观结构全部定稿,却栽在主控选型上。SLAM 建图频繁卡顿、视觉避障失效、ROS2 运行报错、低温现场直接死机…… 一系列硬件问题直接拖慢项目进度,错过市场窗口期。
2026-08-30
技术博客
探索阅读
机器人端侧大模型部署有多难? 瑞迅科技RK3588、RK3576、RK3568工控主板硬件选型指南
大模型浪潮席卷机器人行业,AGV 搬运小车、AMR 自主移动机器人、人形协作机器人正在摆脱云端依赖,实现本地语义理解、环境感知、自主路径规划。很多企业聚焦算法模型优化,却忽略一个现实问题:机器人端侧大模型部署,硬件底座才是决定项目能否落地的关键。
2026-08-20
技术博客
探索阅读
上一页
Page
1
Page
2
下一页